Ошибка Bosch Rexroth F8022: некорректные сигналы энкодера
Ошибка F8022 появляется на приводах Bosch Rexroth (семейство IndraDrive) в момент, когда привод перестаёт доверять сигналам датчика обратной связи. В англоязычной документации формулировка обычно звучит как «Enc. 1: Enc. signals incorrect (can not be corrected)», то есть сигналы энкодера первого канала некорректны и не могут быть исправлены программно. Привод останавливает ось, так как без достоверной позиции и скорости безопасно управлять двигателем нельзя. Ниже — смысл кода, соседние ошибки, типовые причины и порядок диагностики от простого к сложному. Точная трактовка кода зависит от прошивки, типа энкодера и конфигурации станка, поэтому итоговую проверку всегда сверяйте с руководством по диагностике вашей версии привода.
- Что означает F8022 и чем он опасен
- Коды, связанные с обратной связью по положению
- Коды питания и силовой части, которые путают с F8022
- Причины F8022 и что проверить
- Порядок диагностики
- Замена компонентов и профилактика
- Заключение
Что означает F8022 и чем он опасен
Энкодер — датчик, который сообщает приводу угол поворота вала и, как следствие, скорость и положение оси. Подробнее о типах датчиков — в обзоре энкодеров и их разновидностей. Привод непрерывно проверяет качество сигнала: для синусно-косинусных датчиков (на практике чаще всего 1 Vpp) контролируются амплитуда и соотношение каналов, для цифровых интерфейсов (EnDat, Hiperface и другие) — целостность протокола. Если сигнал выходит за допустимые границы и привод не может его «вытянуть» коррекцией, фиксируется F8022.
Чем это опасно: при некачественном сигнале привод может ошибаться в позиции и скорости. Поэтому срабатывает аварийная остановка, а ось теряет готовность. На станке это выглядит как внезапный стоп посреди программы, иногда с выбегом оси. Если к моменту ошибки ось уже двигалась, возможна потеря привязки к нулю и необходимость повторной референции. С этим связан и код F2174 — потеря референтной метки (разбор ниже).
Важно: F8022 говорит только о том, что сигналы датчика недостоверны. Он не указывает, что виноват именно энкодер. Причиной может быть кабель, разъём, экранирование, питание датчика или входной каскад самого привода.
Коды, связанные с обратной связью по положению
Эта группа относится к тракту «энкодер — кабель — вход обратной связи привода». Опасность в том, что часть ошибок проявляется перемежающе: станок работает час, затем останавливается, а после перезапуска снова едет. Это типичный признак контактных и помеховых проблем. Ниже — коды из этого тракта, о которых у нас есть отдельные разборы, и типовые проявления самого F8022.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| F8022 (стабильно при включении) | Сигналы энкодера некорректны сразу после подачи питания | Обрыв или короткое замыкание в кабеле, неподключённый разъём, неисправный датчик | Состояние и фиксацию разъёмов на двигателе и приводе, целостность жил прозвонкой |
| F8022 (появляется при движении) | Сигнал деградирует во время вращения или нагрева | Излом жил в кабельной цепи, износ контактов, загрязнение или повреждение оптики/диска датчика | Кабель в местах изгиба, нагрев узла, наличие масла и СОЖ в разъёме и датчике |
| F8022 (случайно, в разное время) | Помехи в сигнальном тракте | Нарушено экранирование, кабель проложен рядом с силовыми цепями, плохое заземление | Заземление экрана, раздельную прокладку силовых и сигнальных кабелей, наличие ферритов, если они предусмотрены |
| F2174 | Потеря референтной метки (опорной позиции) | Сбой счёта сигналов, ошибки обратной связи, механические проскальзывания | Историю ошибок энкодера перед F2174, механическую передачу, повторную референцию. Подробнее — в разборе F2174 |
Общую логику чтения ошибок энкодера, включая роль загрязнения и зазоров, мы разбирали в статье об ошибках чтения энкодера.
Коды питания и силовой части, которые путают с F8022
Питание датчика берётся из привода, а нестабильность 24 В управления или промежуточного контура может приводить к сбоям в самых разных узлах. Поэтому оператор нередко видит «энкодерную» ошибку, хотя первичная проблема в питании. Опасность этой группы в том, что устранение «симптома» (замена кабеля или датчика) не помогает, а время простоя растёт.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| F8070 | Сбой питания 24 В | Просадка или пульсации в цепи 24 В, неисправный блок питания, плохой контакт клемм | Напряжение 24 В под нагрузкой, затяжку клемм. Подробнее — в разборе F8070 |
| F2026 | Понижение напряжения силовой части | Просадка питающей сети, обрыв фазы, неисправность выпрямителя или цепи заряда | Напряжение сети на входе, состояние вводного аппарата. Подробнее — в разборе F2026 |
| E8057 | Токовая перегрузка устройства | Перегрузка по току, заклинивание оси, неподходящие настройки контура | Механику оси на заклинивание, нагрев двигателя. Подробнее — в разборе E8057 |
Если одновременно с F8022 в журнале есть F8070 или F2026, начинайте с питания: сначала нужно убедиться в его стабильности, а уже потом переходить к датчику. Общие признаки отказов силовой части мы собрали в материале про диагностику сервосистемы ЧПУ.
Причины F8022 и что проверить
На практике причины делятся на четыре группы: сам датчик, кабельная трасса, помехи и входная часть привода. Таблица ниже помогает быстро сопоставить признаки с вероятной причиной. Значения допусков по амплитуде сигнала и напряжению питания датчика берите из документации на ваш энкодер и привод.
| Узел | Типичные признаки | Как проверить | Типичное решение |
|---|---|---|---|
| Энкодер (датчик) | Ошибка не уходит при смене кабеля, зависит от температуры или оборотов | Проверка на осциллографе формы и амплитуды сигналов, осмотр на масло и механические повреждения | Замена датчика или сканирующей головки, чистка при допустимости |
| Кабель и разъёмы | Пропадания сигнала при движении оси или вибрации | Прозвонка жил, проверка сопротивления изоляции, осмотр контактов под лупой | Замена кабеля, чистка или замена разъёма, фиксация |
| Экранирование и заземление | Сбои при включении мощных потребителей рядом, нестабильное поведение | Осмотр заземления экрана, трасс кабелей, наличие общей земли | Восстановление экранирования, разнесение силовых и сигнальных трасс |
| Питание датчика | Одновременные F8070, F2026 или другие предупреждения по питанию | Измерение напряжения на разъёме датчика под нагрузкой | Ремонт блока питания, подтяжка клемм, замена кабеля с повышенным падением напряжения |
| Вход обратной связи привода | Ошибка сохраняется при заведомо исправном датчике и кабеле | Подключение рабочего датчика (если возможно) или тестового кабеля, проверка другим приводом | Замена платы или привода, ремонт у специалистов |
Для цифровых протоколов (EnDat, SSI, BiSS, Hiperface) отдельно проверяется совпадение типа интерфейса с настройками привода. Тема подробно раскрыта в статье об интерфейсах энкодеров. Неверно выбранный тип датчика в параметрах также способен вызвать «некорректные сигналы».
Порядок диагностики
Диагностика идёт от простого к сложному, и лучше всего менять по одному фактору за раз. Так вы сразу поймёте, что именно сработало.
- Зафиксируйте обстановку. Запишите, при каких условиях возникла ошибка: при включении, при разгоне, после прогрева. Сохраните журнал ошибок привода целиком, а не только последнюю запись.
- Посмотрите соседние коды. Если рядом F8070, F2026 или E8057, сначала разберитесь с ними. Часто F8022 лишь следствие.
- Обесточьте оборудование и осмотрите трассу. Проверьте разъёмы на двигателе и приводе, следы масла, СОЖ, перегрев и механические повреждения кабеля, особенно в кабельных цепях.
- Прозвоните кабель. Проверьте каждую жилу и экран, при необходимости пошевелите кабель в местах изгиба: перемежающийся обрыв так и находят.
- Проверьте экранирование и заземление. Экран должен быть подключён так, как указано в руководстве по монтажу привода.
- Проверьте питание. Измерьте 24 В управления и напряжение питания датчика под нагрузкой.
- Разделите узлы заменой. Если есть возможность, подключите заведомо исправный кабель или датчик. Если ошибка перешла вместе с ним — виноват он.
- Проверьте параметры. Убедитесь, что тип энкодера, число периодов и интерфейс заданы корректно, особенно после замены двигателя, датчика или загрузки параметров.
Как отличить отказ платы управления от отказа силовой части. F8022 по смыслу относится к тракту обратной связи, то есть к слаботочной части. Если ошибка сохраняется при отсоединённом датчике или при заведомо исправном кабеле и датчике, подозрение падает на входной каскад в блоке управления привода. Признаки проблем силовой части другие: коды по перегрузке, перенапряжению или пониженному напряжению в промежуточном контуре, перегрев радиатора, срабатывание защит по току (например, E8057), посторонние запахи и следы нагрева на силовых элементах. Если вы видите и то и другое одновременно, начинайте с силовой части и питания: сбои питания способны порождать побочные ошибки обратной связи. Само же разделение платы и силового блока всегда проверяйте по руководству по обслуживанию вашей модели привода: у разных конструкций отличается состав и расположение модулей.
Не пытайтесь «сбросить» ошибку многократным перезапуском. Если ось ещё и двигалась с недостоверной обратной связью, вы рискуете механикой и точностью. Общие шаги по ЧПУ-приводам собраны также в материале «Сервопривод не запускается: диагностика».
Замена компонентов и профилактика
Если диагностика указала на кабель, датчик или головку, важно подобрать замену с теми же электрическими характеристиками и интерфейсом. Для привода и датчика сверяйте тип сигнала (синусно-косинусный 1 Vpp, EnDat и т. д.), напряжение питания, распиновку и разрешение. Подобрать энкодеры и измерительные системы можно в разделе «Энкодеры», а привода и усилители — в разделах «Сервоусилители» и «Сервоприводы».
Сам по себе кабель — частый виновник. Заменяйте его на кабель с идентичной распиновкой, экраном и длиной, не превышающей допустимую для датчика. В качестве примера из каталога — кабель энкодера Fanuc: он предназначен для систем Fanuc, а для приводов Rexroth подбор ведётся по распиновке и типу интерфейса, поэтому совместимость нужно подтверждать по документации.
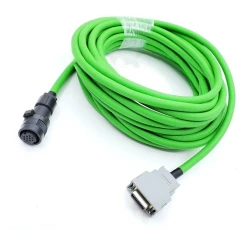
Кабель для подключения энкодера в системах Fanuc. Подходит, когда по результатам прозвонки подтверждён излом жил или повреждение изоляции в трассе обратной связи на станке Fanuc.
Если неисправен сам встроенный датчик, чаще всего меняют сканирующую головку или весь узел. Например, для встроенных инкрементальных энкодеров Heidenhain серии ERM применяется отдельная сканирующая головка, при этом нужно сверить с вашей модификацией тип интерфейса и параметры сигнала.
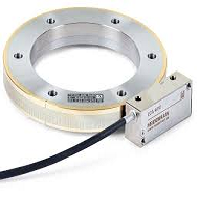
Сканирующая головка для инкрементального встроенного энкодера серии ERM 280. Рассматривается, если сигналы нестабильны при исправных кабеле и питании.
Профилактика. Следите за состоянием кабельных цепей и разъёмов, не допускайте попадания СОЖ в разъёмы датчиков, не прокладывайте сигнальные кабели вместе с силовыми, проверяйте заземление экранов при ТО. Если ошибки повторяются и причина не очевидна, обратитесь к услугам ремонта промышленного оборудования или к системе диагностики.
FAQ: частые вопросы
Что означает ошибка F8022 на приводе Bosch Rexroth?
Привод фиксирует некорректные сигналы энкодера первого канала, которые не удаётся исправить программно, и останавливает ось. Точную формулировку и условия срабатывания уточняйте в руководстве по диагностике вашей версии прошивки.
Всегда ли при F8022 виноват энкодер?
Нет. Часто причина в кабеле, разъёмах, экранировании, питании датчика или входной части привода. Поэтому сначала проверяют трассу и питание, а датчик меняют после разделения узлов.
Можно ли просто перезапустить привод и продолжить работу?
Сбросить ошибку можно, но без выяснения причины она вернётся, а работа с недостоверной обратной связью опасна для механики и точности. Если ось двигалась, возможна потеря привязки и повторная референция.
Как отличить неисправность энкодера от неисправности платы привода?
Подключите заведомо исправные кабель и датчик. Если ошибка сохраняется, подозрение падает на вход обратной связи привода. Если ошибка уходит вместе с заменой, виноват заменённый элемент.
Почему F8022 появляется вместе с F8070 или F2026?
Сбои питания 24 В или силовой части могут нарушать работу датчика и приводить к вторичным ошибкам обратной связи. В таком случае сначала устраняют проблему питания.
Заключение
F8022 — это сигнал о том, что привод не доверяет данным энкодера, а не готовый «приговор» датчику. Чаще всего причина кроется в кабельной трассе, экранировании или питании, и только потом — в самом датчике или входной плате привода. Работайте по порядку: журнал ошибок, соседние коды, осмотр, прозвонка, питание, замена по одному фактору. Точный смысл кода и допуски по сигналам всегда сверяйте с руководством по диагностике вашей модели привода.
Если вам нужно подобрать энкодер, кабель или привод, либо провести диагностику и ремонт, обращайтесь к специалистам ООО «Эффективное производство»: поможем сопоставить симптомы с причинами и подобрать совместимые компоненты.
Связанные материалы
Читайте также