Ошибка Panasonic Minas Err24.0: превышение отклонения позиции
Err24.0 на сервоприводе Panasonic MINAS — защита по превышению отклонения позиции. Привод получает команду на перемещение, а вал двигателя не успевает за ней, и накопленное рассогласование превышает порог. Причина не всегда в самом приводе: чаще виноваты механика, питание, обратная связь или слишком жёсткий порог в параметрах. Ниже — что именно контролирует привод, из-за чего срабатывает защита, какие коды часто идут рядом и в каком порядке искать неисправность. Точные номера кодов и параметров зависят от серии (A4, A5, A6 и др.) и прошивки, поэтому перед работой сверяйтесь с руководством по эксплуатации вашего привода.
- Что означает Err24.0 и как привод его определяет
- Основные причины срабатывания
- Связанные коды ошибок
- Порядок диагностики
- Параметры и настройка порога
- Обратная связь и когда нужна замена узлов
- Заключение
Что означает Err24.0 и как привод определяет ошибку
В позиционном режиме серво-драйвер сравнивает командную позицию (импульсы от контроллера ЧПУ или внутреннего генератора) с фактической, которую сообщает энкодер двигателя. Разница накапливается в счётчике отклонения. В нормальной работе она невелика и зависит от скорости подачи и усиления контура положения. Если счётчик превысил заданный порог, привод отключает силовую часть и выводит Err24.0 (в старых сериях — «переполнение счётчика отклонения»).
Опасность ситуации в том, что к моменту срабатывания ось уже могла потерять синхронность с программой: заготовка испорчена, возможно столкновение. Поэтому Err24.0 нельзя просто «сбрасывать и продолжать» — сначала нужно понять, почему ось не выполнила команду. Общую логику работы привода и контуров регулирования описывает статья что такое сервопривод и как им управлять.
Для сравнения: у систем Fanuc аналогичную роль играют сообщения об избыточной ошибке слежения, о них — в материале Fanuc SV0410/SV0411 Excess Error. Принцип тот же, различаются только названия и параметры.
Основные причины срабатывания
Все причины делятся на четыре группы: механика, силовая часть и питание, обратная связь, настройки. Таблица ниже помогает быстро отнести симптом к группе. Она общая, а не заводская, и не заменяет руководство по вашему приводу.
| Группа | Вероятная причина | Характерный признак | Что проверить в первую очередь |
|---|---|---|---|
| Механика | Заклинивание оси, износ направляющих, перетянутая или повреждённая ШВП | Ошибка на разгоне или при упоре, ось тяжело вращается вручную | Прокрутка оси вручную при отключённом двигателе, состояние смазки, подшипники опор |
| Механика | Проскальзывание муфты, ремня или редуктора | Двигатель вращается, ось отстаёт; рывки при реверсе | Затяжка муфты и шпонок, натяжение ремня, люфт в редукторе |
| Силовая часть | Недостаточный момент: перегрузка, просадка питания, ограничение момента в параметрах | Ошибка при тяжёлом резании или на больших ускорениях | Напряжение питания под нагрузкой, настройка ограничения момента, нагрев двигателя |
| Силовая часть | Неисправность двигателя или кабеля силовых фаз | Нестабильный момент, перегрев, посторонний шум | Соединения U/V/W, сопротивление обмоток, состояние разъёмов |
| Обратная связь | Помехи или сбои в канале энкодера, повреждённый кабель | Ошибка случайная, чаще при вибрации или включении других приводов | Экранирование и заземление, целостность кабеля энкодера, плотность разъёма |
| Настройки | Слишком малый порог отклонения или слишком низкое усиление контура положения | Ошибка после смены двигателя, привода или режима подач | Параметр порога отклонения, усиления, коэффициент электронного редуктора |
| Команда | Слишком высокая скорость или ускорение в задании от ЧПУ | Ошибка только на определённых кадрах программы | Скорость подачи, время разгона, соответствие частоты импульсов возможностям привода |
На практике часто сочетаются две причины: слегка затянутая механика и порог, выставленный «впритык». Пока не исключена механика, увеличивать порог бессмысленно: ошибка исчезнет, а проблема останется.
Связанные коды ошибок
Err24.0 редко существует в одиночку. Он либо является следствием других проблем, либо появляется вместе с ними. Эта группа кодов относится к защитам привода по току, нагрузке и обратной связи: любая из них может прямо указать на причину. Нумерация ниже приведена для серий A5/A6; для A4 и более ранних моделей она может отличаться, уточняйте по руководству.
| Код | Что означает | Вероятная причина | Что проверить в первую очередь |
|---|---|---|---|
| Err11.0 / Err12.0 | Пониженное или повышенное напряжение питания | Просадка сети, неисправность питающего каскада | Напряжение на входе привода, разбор Err12.0/Err13.0 |
| Err14.0 | Сверхток | Короткое замыкание в двигателе или кабеле, пробой силового модуля | Изоляция обмоток, силовой кабель, статья про Err14.0 |
| Err16.0 | Перегрузка привода | Работа с большим моментом, заклинивание механики | Нагрузка на ось, нагрев, статья про Err16.0 |
| Err21.0 / Err23.0 | Обрыв связи с энкодером или ошибка связи | Кабель, разъём, помехи, неисправность энкодера | Целостность кабеля, экран, разбор Err21.0 |
| Err26.0 | Превышение скорости | Ошибка полярности энкодера или фаз, слишком высокая командная скорость | Порядок фаз двигателя, направление счёта, задание скорости |
| Err38.x | Срабатывание входа запрета хода | Концевой выключатель, обрыв цепи входа | Состояние концевиков и их проводки, настройки входов |
| Err40.0 и близкие | Сбой абсолютной системы (низкое напряжение батареи энкодера) | Разряд батареи, отключение питания энкодера | Напряжение батареи, повторная привязка нуля. Об этой теме — потеря абсолютной позиции |
Если Err24.0 появился после Err21.0 или Err23.0, настоящая причина — в канале энкодера, а отклонение стало следствием потери обратной связи. Если сначала выбивало перегрузку, ищите механику.
Порядок диагностики
Идите от простого к сложному и меняйте по одному фактору за раз. Работы на силовых цепях выполняйте только при снятом напряжении и после полного разряда шины постоянного тока (время указано в руководстве).
- Зафиксируйте условия. На каком кадре и на какой скорости появляется ошибка, горячий или холодный станок, повторяется ли после сброса, какие коды были перед Err24.0. Эта информация часто сразу указывает на группу причин.
- Проверьте механику. При отключённом приводе прокрутите ось вручную или за вал двигателя. Ход должен быть ровным, без заеданий. Осмотрите смазку, опоры ШВП, муфту. Если есть подозрение на люфт и износ, смотрите диагностику люфта ШВП и признаки износа в статье что такое ШВП.
- Оцените питание. Измерьте напряжение на входе привода в покое и во время разгона. Просадка под нагрузкой — типичная причина «медленных» осей.
- Осмотрите кабели. Силовой кабель двигателя и кабель энкодера: изломы, потёртости, окисленные контакты, состояние экрана и заземления. Не прокладывайте сигнальный кабель вплотную к силовым.
- Сравните с соседней осью. Если на станке есть одинаковые приводы, поменяйте кабели или двигатели местами (если это допускается конструкцией). Если неисправность «переехала» на другую ось, источник — в перемещённом узле.
- Проверьте параметры. Порог отклонения, усиление контура положения, ограничение момента, коэффициент электронного редуктора. Сравните с документацией и резервной копией настроек.
- Только после этого рассматривайте замену привода, двигателя или энкодера.
Как отличить неисправность контроллера (платы управления) от отказа силовой части. Если привод сам не показывает других ошибок, ось проворачивается в режиме тестового хода от панели привода, а Err24.0 возникает только при командах от ЧПУ — смотрите на сигналы задания: частоту импульсов, параметры редуктора, контроллер. Если же ошибка воспроизводится и в локальном тестовом режиме, источник — в приводе, двигателе, обратной связи или механике. Общую методику ищите в материалах диагностика серво-системы ЧПУ и ось станка не двигается.
Параметры и настройка порога
Порог срабатывания защиты задаётся параметром «Position deviation excess setup». В привилегированных сериях MINAS A5/A6 он обычно имеет номер Pr0.14, но это нужно подтверждать по руководству вашей серии. Значение выражается в командных единицах и зависит от разрешения энкодера и настройки электронного редуктора. Ниже перечислены параметры, которые чаще всего связаны с Err24.0.
| Параметр | За что отвечает | Когда править | Риск |
|---|---|---|---|
| Порог отклонения позиции (обычно Pr0.14) | Допустимое рассогласование до срабатывания защиты | После смены двигателя, энкодера, передаточного числа | Слишком большое значение скрывает неисправность и позволяет оси «уходить» от программы |
| Усиление контура положения | Скорость реакции на рассогласование | Ось «вялая», при корректной механике | Избыточное усиление вызывает вибрацию и колебания |
| Отношение инерции нагрузки | Ориентир для автоматической и ручной настройки усилений | После изменения массы стола, оснастки, механики | Неверное значение ухудшает устойчивость контура |
| Ограничение момента | Максимальный момент двигателя | Если стоит заниженный предел и ось не набирает момент | Завышенный предел увеличивает нагрузку на механику при заклинивании |
| Электронный редуктор (числитель/знаменатель) | Соотношение командных импульсов и перемещения | Новая установка, смена шага ШВП или энкодера | Ошибка в расчёте даёт нереальную скорость и срабатывание защит |
Важно: увеличение порога — крайняя мера, а не способ устранения причины. Если после проверки механики и кабелей ошибка остаётся и привод работает в штатном режиме, имеет смысл заново выполнить автоматическую настройку усилений (Auto-tuning) по инструкции производителя. Перед любыми изменениями сохраните текущие параметры привода.
Обратная связь и когда нужна замена узлов
Если механика, питание и настройки в порядке, остаётся тракт обратной связи: энкодер двигателя, кабель, разъёмы. Признаки неисправного энкодера — случайные Err24.0, соседние ошибки связи, «плавающая» позиция, неустойчивая работа на малых скоростях. Типовые причины подробно описаны в материалах ошибки чтения энкодера и энкодер потерял отсчёт. Разницу между типами датчиков вы найдёте в статье энкодеры и их разновидности.
Энкодер встроенного типа, как правило, меняют вместе с двигателем или в сервисе, а подбор идёт по маркировке на шильдике двигателя. Если на оси, кроме штатного энкодера двигателя, стоит внешний датчик положения (линейка, поворотный энкодер), он тоже участвует в контуре, и его неисправность проявляется схожими симптомами. Для примера класса таких изделий — круглый энкодер Fanuc, применяемый как position coder в системах этого производителя. Для приводов Panasonic он не является прямой заменой, но показывает, как выглядит и как маркируется подобный датчик.
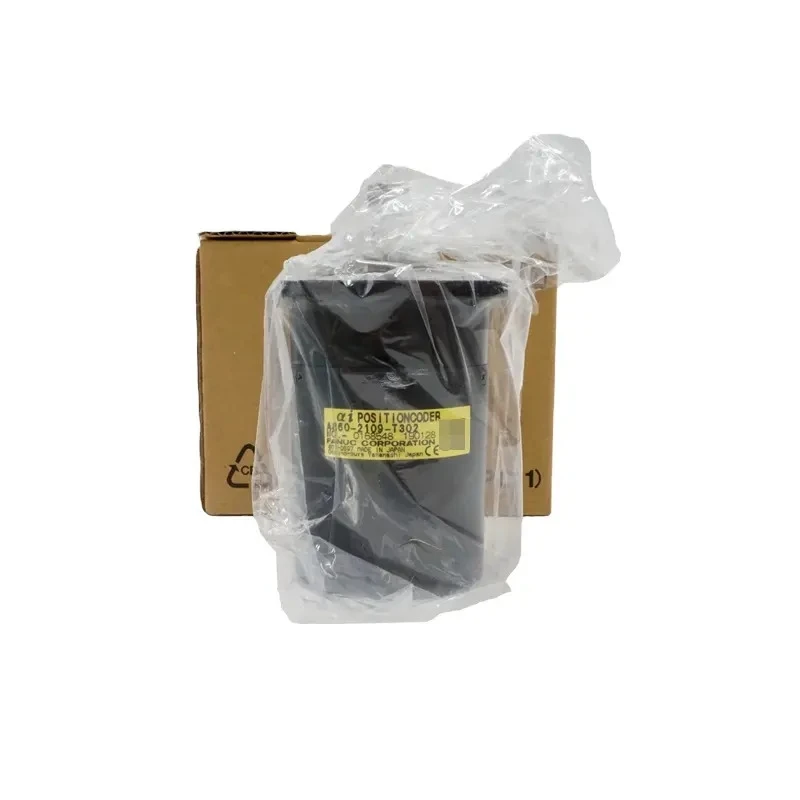
Круговой датчик положения (position coder) для систем Fanuc. Пример датчика обратной связи, неисправность которого приводит к рассогласованию позиции.
Общие каталоги для подбора: энкодеры, сервоусилители и серводвигатели. Если привод или двигатель вышли из строя, прежде чем заказывать замену, проверьте узел отдельно, как описано в статье проверка серводвигателя перед заказом. А если нужен ремонт, а не замена, обратитесь на страницу ремонт промышленного оборудования.
Признаки, при которых замена оправдана: измеренный дефект обмоток или изоляции двигателя; повреждение энкодера, подтверждённое на стенде; подтверждённый отказ силового модуля драйвера при исправных двигателе и кабелях. Во всех остальных случаях сначала устраняйте механику, кабели и настройки.
FAQ: частые вопросы
Что означает Err24.0 на приводе Panasonic MINAS?
Это защита по превышению отклонения позиции: разница между заданной и фактической позицией оси превысила порог. Привод отключает силовую часть, чтобы ось не ушла от программы.
Можно ли просто увеличить порог отклонения, чтобы ошибка пропала?
Технически можно, но это не устраняет причину. Сначала проверьте механику, питание, кабели и энкодер, а порог меняйте только осознанно и в допустимых пределах по руководству.
Почему Err24.0 появляется только при резании или на разгоне?
Чаще всего не хватает момента или механика оказывает повышенное сопротивление: заедание, износ, плохая смазка. Также стоит проверить просадку питания и ограничение момента в параметрах.
Может ли Err24.0 быть вызван неисправным энкодером?
Да. Помехи, повреждённый кабель или дефект энкодера искажают сигнал обратной связи, и привод считает, что ось отстаёт. Обычно рядом возникают ошибки связи с энкодером.
Нужно ли после устранения ошибки перенастраивать привод?
Если менялись двигатель, энкодер, механика или масса оси, имеет смысл заново выполнить автонастройку усилений. Перед изменениями сохраните текущие параметры.
Заключение
Err24.0 — не «ошибка привода» в узком смысле, а сигнал о том, что ось не выполнила команду. Последовательная проверка механики, питания, кабелей обратной связи и только затем параметров позволяет найти причину без лишних замен. Порог отклонения не стоит увеличивать, пока не исключены физические причины: так вы лишь отодвинете момент аварии.
Если в вашей конфигурации сложно определить источник неисправности или нужно подобрать привод, двигатель или энкодер по маркировке, специалисты ООО «Эффективное производство» помогут с диагностикой и подбором комплектующих.
Связанные материалы
Читайте также